Проблема мотора может относиться и к мотор-шпинделю, и к отдельному приводу шпинделя. Самая распространённая ошибка после разборки — неправильная адаптация мотора с энкодером.
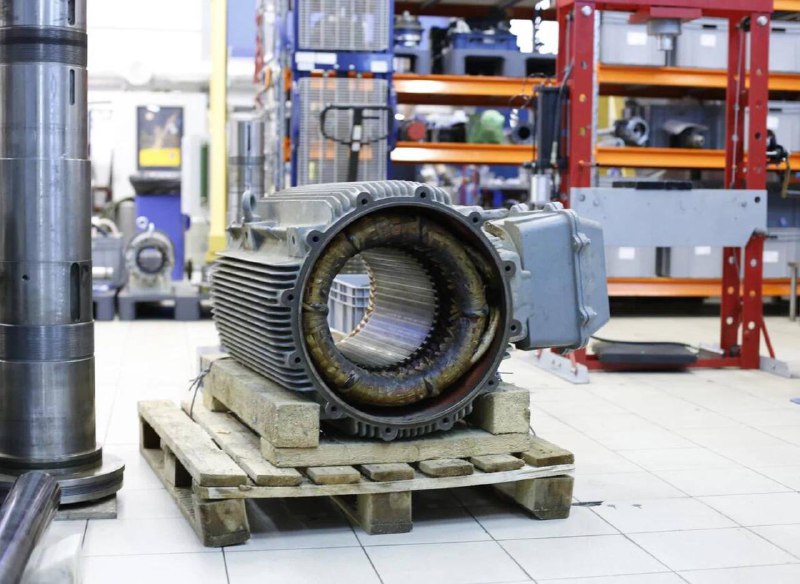
Что означает адаптация
Частотный привод должен понимать положение ротора, чтобы в правильный момент сформировать ток в обмотках. Для этого нулевая REF-метка энкодера совмещается с электрическим нулём — фазой магнитного поля мотора. Особенно чувствительны синхронные двигатели.
Простой образ — детские качели. Их нужно толкать в нужный момент. Если прикладывать усилие раньше или позже, часть энергии тормозит движение. В моторе это проявляется повышенным током, рваной работой, нагревом и в конечном итоге повреждением обмотки.
После разборки взаимное положение энкодера и ротора меняется. Сборки «по меткам» может быть недостаточно: даже один угловой градус уже способен создать заметную ошибку. Поэтому после механической сборки выполняют штатную программную процедуру адаптации для конкретного привода и ЧПУ.
Контрольные признаки
- повышенная нагрузка на холостом ходу;
- неравномерный звук и момент;
- рост тока одной или нескольких фаз;
- быстрый нагрев при отсутствии резания;
- ошибка положения или нестабильный пуск.
В исходном материале ориентир холостого хода — не более 5% мощности, но окончательное значение всегда берётся из документации изготовителя и сравнивается с исправным состоянием данного станка.
После ремонта или замены энкодера
- Проверить чередование фаз и сопротивления обмоток.
- Измерить сопротивление изоляции.
- Проверить механический зазор и биение колеса энкодера.
- Выполнить процедуру определения электрического угла.
- Записать полученный параметр и исходные значения.
- Провести запуск без нагрузки, контролируя ток, звук и температуру.
- Только после этого выполнять ступенчатый разгон и испытание под нагрузкой.
Загрязнение мотора и неправильная термостабилизация дают похожий нагрев, поэтому диагностика не должна ограничиваться настройками привода.
Внешний материалИсходный материал о неправильной работе мотора↗